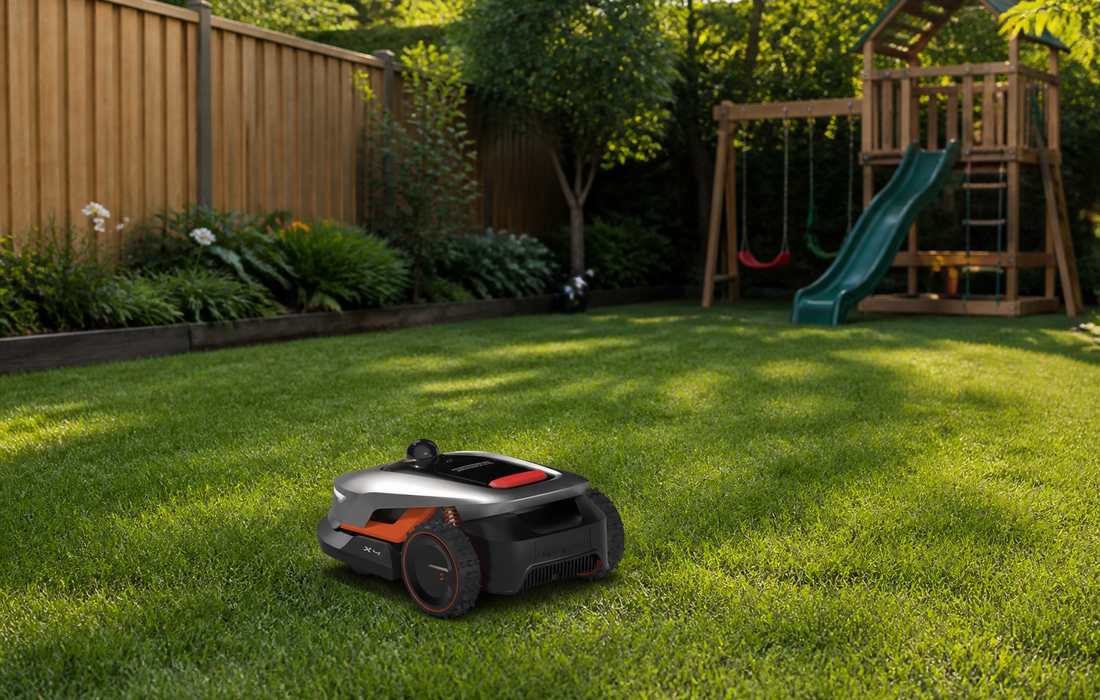
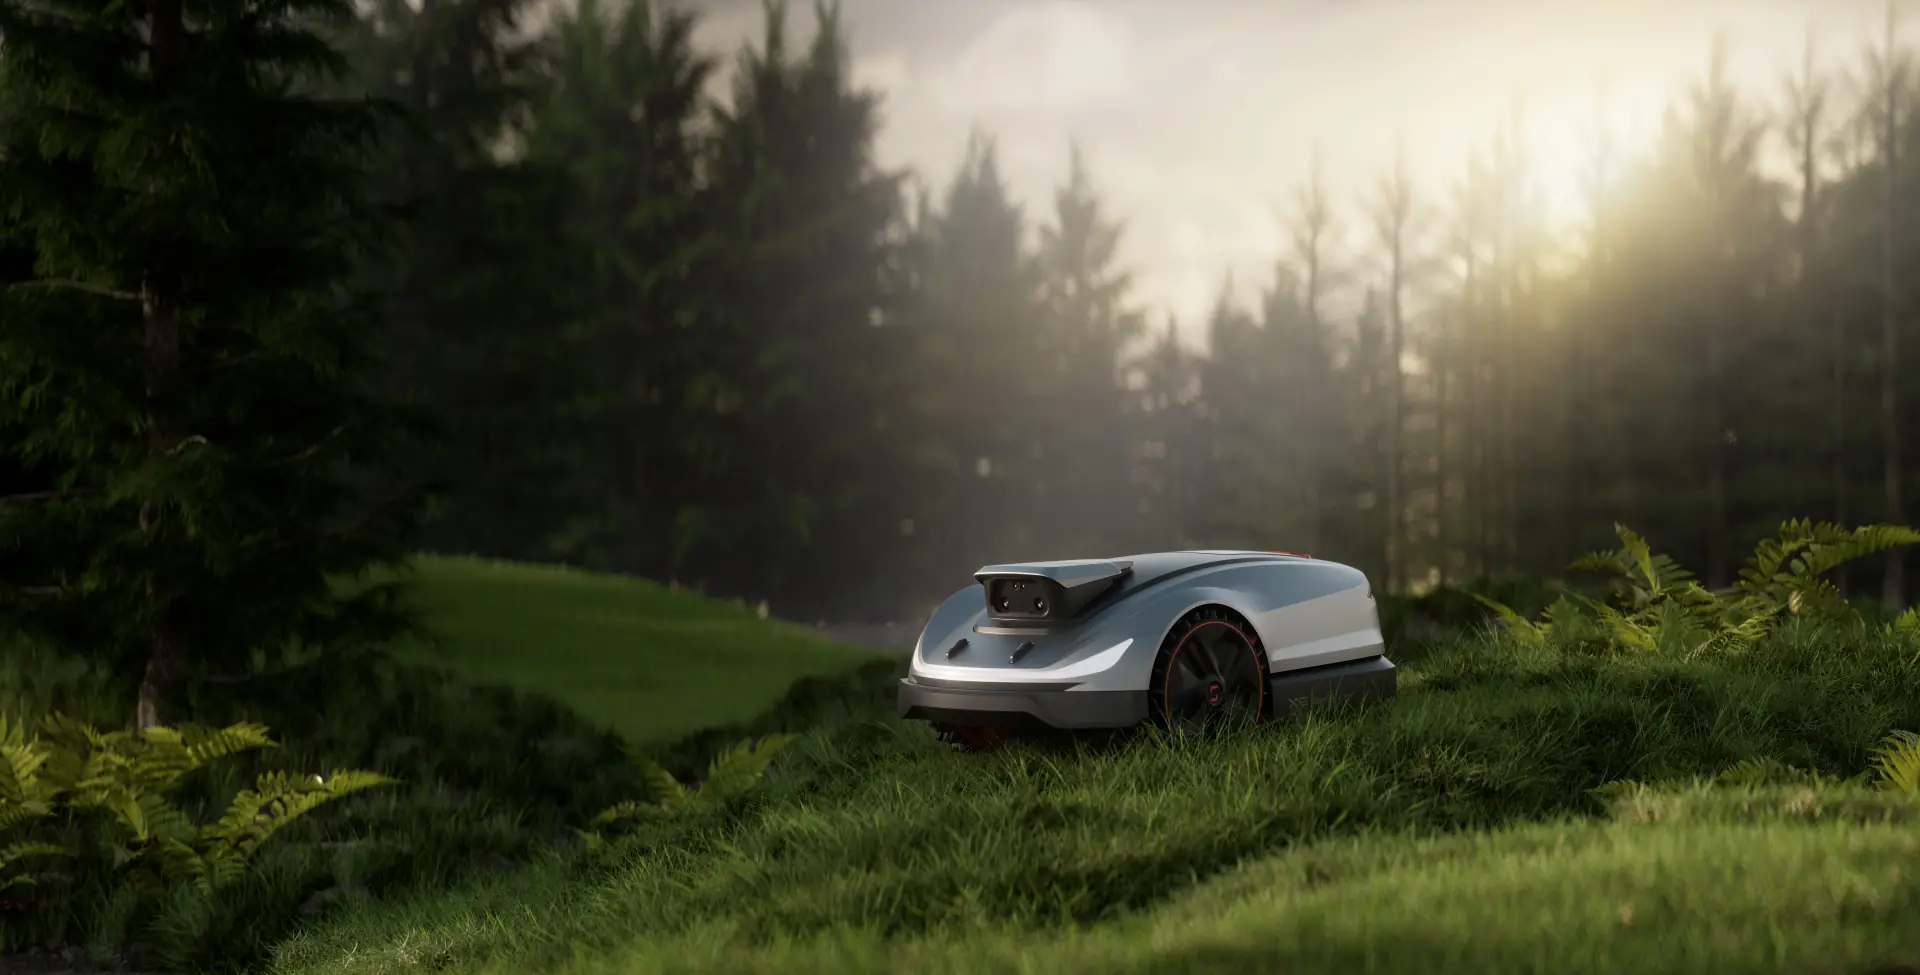
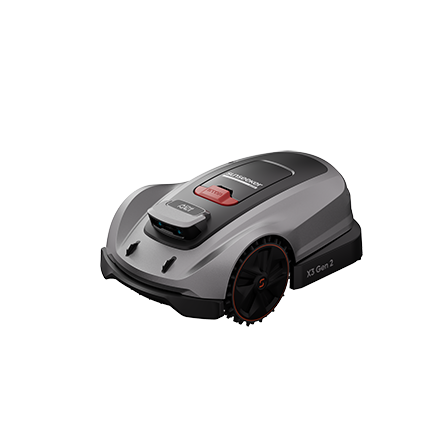
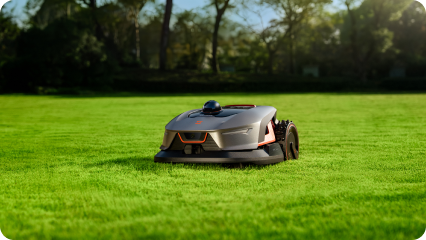
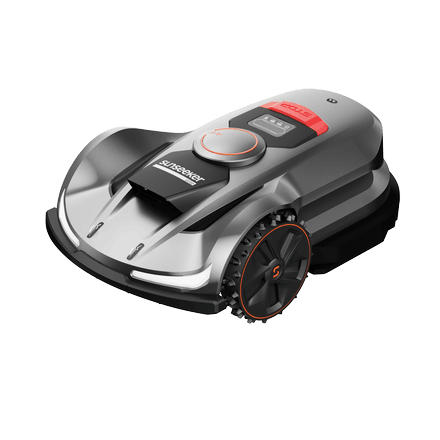
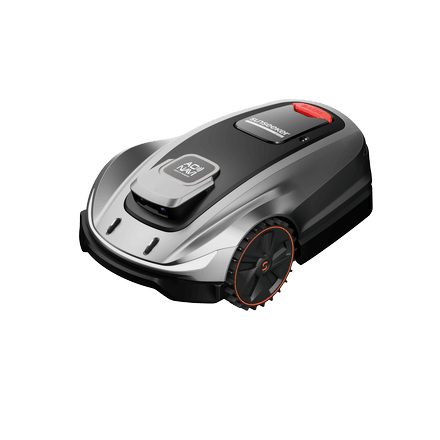
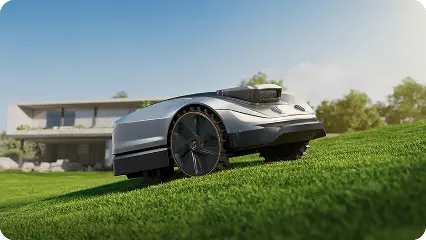
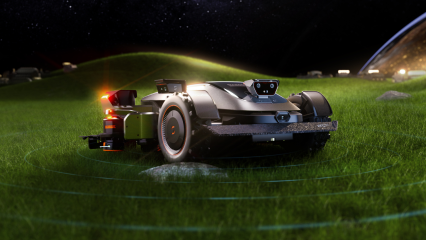




Le RTK est souvent présenté comme la clé d’une tonte sans fil, pourtant un jardin ouvert, une pelouse sous de grands arbres et une propriété avec des passages étroits posent des problèmes différents. Comprendre la correction de position permet ensuite de vérifier si le système convient aux zones les plus difficiles du terrain. Dans cet article, nous expliquons le fonctionnement du RTK, ses avantages et ses limites, comparons cette technologie au LiDAR et aux caméras, et présentons les critères essentiels pour choisir un robot tondeuse adapté à votre jardin.
Qu’est-ce qu’un robot tondeuse RTK ?
RTK signifie Real-Time Kinematic. Cette technique corrige la position calculée à partir des signaux GNSS en utilisant une référence connue. Alors qu’un GPS standard peut être décalé de plusieurs mètres selon les conditions, le RTK peut atteindre une précision de l’ordre du centimètre lorsque les signaux et les corrections sont disponibles. Cela aide le robot à suivre des limites virtuelles sans câble.
Le RTK sert d’abord à localiser le robot ; il ne reconnaît pas les objets et ne décrit pas la forme du terrain. Une caméra, un LiDAR ou le VSLAM peuvent compléter cette fonction. Les corrections viennent d’une station locale ou d’un service réseau selon le modèle : vérifiez la méthode et les conditions de connectivité.
Comment fonctionne la navigation RTK d’un robot tondeuse ?
La navigation combine réception satellite, correction de position et carte de tonte. Chaque étape contribue à la précision, mais peut être affectée par l’environnement.
- Réception des signaux satellites : le récepteur calcule sa position à partir de plusieurs satellites. Un ciel dégagé aide ; arbres denses et murs peuvent masquer ou réfléchir les signaux.
- Correction par une station ou un service de référence : la référence transmet les corrections. Une station locale exige un emplacement adapté ; un service réseau dépend de la couverture et de ses conditions d’utilisation.
- Positionnement et limites virtuelles : l’application enregistre le périmètre, les zones interdites et les passages. Le robot suit la carte si sa position reste assez fiable et s’il sait réagir aux obstacles ou aux pertes de signal.
Une carte bien dessinée ne suffit pas si la réception devient instable. Une navigation complémentaire peut aider dans certaines zones, selon la conception du robot.
Quels sont les avantages et les limites d’un robot tondeuse RTK ?
Le RTK convient particulièrement aux jardins où l’on souhaite planifier précisément la tonte sans installer de câble périphérique. Il facilite la gestion des limites et des trajets, tout en permettant d’adapter la carte lorsque l’aménagement du jardin change.
Les principaux avantages du RTK
Le RTK convient particulièrement aux jardins où l’on souhaite planifier précisément la tonte sans installer de câble périphérique. Il facilite la gestion des limites et des trajets, tout en permettant d’adapter la carte lorsque l’aménagement du jardin change.
- Limites virtuelles modifiables : il est souvent possible de déplacer les bordures directement dans l’application, sans devoir réinstaller une boucle de câble.
- Trajectoires plus régulières : une localisation précise aide le robot à suivre des lignes organisées plutôt qu’à se déplacer de façon aléatoire.
- Gestion multizone : les limites numériques facilitent la configuration de plusieurs surfaces, à condition que le modèle prenne en charge les liaisons nécessaires entre les zones.
- Moins de travaux dans le sol : l’absence de câble périphérique évite sa pose et réduit le risque de le couper lors de travaux de jardinage. Une station de référence locale peut toutefois être nécessaire.
Les limites du RTK dans certains jardins
Le RTK devient moins fiable lorsque les signaux satellites sont masqués, réfléchis ou insuffisants. Le résultat dépend alors de la configuration du jardin, de la source des corrections et des technologies complémentaires intégrées au robot.
- Arbres denses : les branches et le feuillage peuvent masquer les satellites, surtout lorsque la pelouse se trouve largement sous une couverture végétale.
- Murs et passages étroits : les signaux peuvent être bloqués ou réfléchis entre les bâtiments et les murs. Un passage étroit présente donc des contraintes différentes de celles d’une pelouse dégagée.
- Station de référence ou connectivité : une station locale doit être placée correctement, tandis qu’un système utilisant un service réseau dépend de la couverture disponible.
- Obstacles et pentes : le RTK indique où se trouve le robot, mais ne reconnaît pas à lui seul tous les objets et ne garantit pas l’adhérence sur une pente.
- Différences entre modèles : les robots RTK ne disposent pas tous des mêmes caméras, capteurs LiDAR ou stratégies de navigation de secours.
RTK, LiDAR, caméra ou câble périphérique : quelles différences ?
Ces solutions ne remplissent pas toutes la même fonction. Le GNSS et le RTK servent principalement à déterminer la position du robot ; le LiDAR et la caméra l’aident à percevoir son environnement ; le VSLAM estime le déplacement et construit une carte à partir d’images. Le câble périphérique, lui, définit une frontière physique. Certains robots combinent plusieurs technologies pour mieux s’adapter aux conditions du jardin.
|
Méthode |
Fonction principale |
Signal et limites |
Obstacles |
Installation |
Terrain adapté |
|
GPS / GNSS |
Position satellite |
Précision parfois insuffisante ; sensible au masquage |
Ne reconnaît pas seul les objets |
Selon le modèle |
Zones ouvertes et simples |
|
RTK |
Corriger la position GNSS |
Corrections et réception adéquates nécessaires |
Ne remplace pas la détection |
Station locale ou réseau |
Limites virtuelles précises |
|
LiDAR |
Mesurer l’environnement |
Dépend du capteur et du contexte |
Peut contribuer à la perception |
Intégré au robot |
Jardins complexes |
|
Caméra / vision IA |
Interpréter des repères visuels |
Dépend de la lumière et du champ de vision |
Reconnaissance selon le système |
Intégrée au robot |
Jardins avec repères visuels |
|
VSLAM |
Estimer mouvement et carte à partir d’images |
Dépend des repères visuels |
Dépend de la vision associée |
Intégré au robot |
Complément au GNSS |
|
Fil périphérique |
Définir une frontière physique |
Pas de dépendance satellite ; risque de coupure |
Ne détecte pas les obstacles internes |
Pose d’une boucle |
Limites stables ou signal difficile |
Pour comparer les fiches, séparez localisation et perception. RTK aide à savoir où se trouve le robot ; LiDAR et caméra donnent des informations sur ce qui l’entoure. Les systèmes combinés peuvent réduire la dépendance à une seule source, selon les capteurs intégrés.
Comment choisir un robot tondeuse RTK adapté à votre jardin ?
Avant de comparer les modèles, décrivez les contraintes du terrain : surface réellement tondue, zones séparées, réception satellite, pentes et passages. Chaque critère peut changer le niveau de navigation ou de traction nécessaire.
Surface de tonte et gestion multizone
Mesurez la surface d’herbe réelle, sans les terrasses, massifs et allées. Pour 1 000 m², choisissez une capacité cohérente avec le temps de tonte disponible et la complexité du terrain : une surface maximale annoncée ne garantit pas la même performance dans un jardin très découpé. Si plusieurs zones sont séparées, vérifiez la gestion multizone et la largeur des liaisons. Largeur de coupe, autonomie et stratégie de retour influencent aussi la durée du cycle.
Qualité de la réception satellite
Repérez les zones sous les arbres, près des murs et entre les bâtiments. Si une grande partie de la pelouse est couverte, vérifiez si le robot utilise une navigation complémentaire lorsque le RTK est masqué. Pour une station locale, suivez les exigences d’emplacement ; pour un service réseau, confirmez la couverture et les conditions d’utilisation. Une démonstration dans les zones difficiles est plus utile qu’un test au milieu du jardin.
Pentes et capacité de traction
La précision de la carte ne remplace pas l’adhérence. Vérifiez la pente maximale et distinguez la progression en ligne droite du comportement près des bordures ou en virage. Une pente de 30 % correspond à environ 16,7°, tandis que 45 % équivaut à environ 24,2° : pourcentage et angle ne sont pas interchangeables. L’humidité, le sol et les roues influencent aussi la traction ; gardez une marge par rapport à la valeur maximale.
Passages étroits et détection des obstacles
Mesurez le passage au point le plus étroit et tenez compte de l’espace nécessaire pour tourner. La largeur du robot ne suffit pas à déterminer la largeur minimale praticable. Vérifiez également comment il détecte les objets bas, les obstacles mobiles et les bordures. Caméra et LiDAR peuvent compléter la localisation, mais leurs capacités varient selon les modèles.
Navigation complémentaire en cas de perte du signal RTK
Demandez ce que fait le robot si les corrections s’interrompent : s’arrête-t-il, ralentit-il, utilise-t-il la vision ou cherche-t-il une position fiable ? Une caméra n’implique pas automatiquement une navigation de secours. Vérifiez la fonction dans le manuel et les conditions dans lesquelles elle prend le relais.
Quel système de navigation choisir pour un jardin sans câble ?
Un jardin sans câble peut s’appuyer sur une localisation satellite corrigée, une perception locale ou une combinaison des deux. Le choix doit correspondre aux difficultés dominantes de la pelouse, pas seulement à sa superficie.
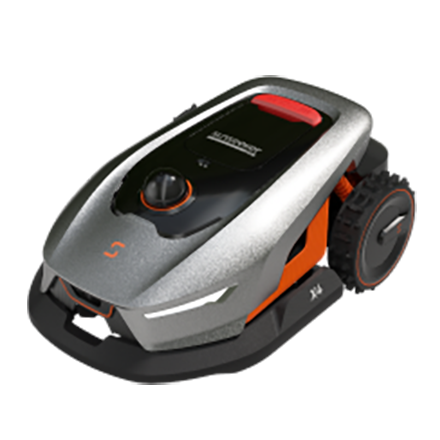
Pour terrain complexe — Sunseeker Elite X4
Sunseeker Elite X4 associe un LiDAR 3D à 360° et la Vision AI pour analyser son environnement sans câble périphérique ni antenne RTK locale. Cette solution peut convenir aux jardins où les arbres, les limites irrégulières et les obstacles rapprochés compliquent la navigation.