



Un jardin paraît simple vu depuis la terrasse, mais un robot doit transformer ses bordures, passages, massifs, arbres et zones de jeu en décisions répétables. Sans carte exploitable, il peut tondre au hasard, perdre du temps dans les mêmes endroits ou dépendre d’un fil physique pour savoir où s’arrêter.
La cartographie moderne sert donc à organiser le travail, pas seulement à afficher un joli plan dans une application. Pour comparer les systèmes, regardez comment la carte est créée, comment les limites sont localisées, ce qui se passe lorsqu’un passage change et quelles fonctions permettent de corriger une zone sans recommencer toute l’installation.
À quoi sert la cartographie d’un robot tondeuse ?
La carte transforme la pelouse en zones de travail. Elle permet au robot de relier sa position à des limites, de planifier des trajectoires parallèles ou croisées, de rejoindre une autre partie du jardin et de revenir à la station sans explorer au hasard chaque fois.
Elle sert aussi à donner des consignes différentes selon les espaces. Une pelouse avant peut être tondue plus souvent qu’une zone secondaire ; un espace fraîchement semé peut devenir temporairement interdit ; un passage peut être réservé au transit. Plus le jardin comporte de sous-zones, plus cette organisation évite des interventions manuelles.
Une bonne cartographie doit enfin être modifiable. Les jardins changent : massif agrandi, trampoline déplacé, nouvelle bordure ou travaux saisonniers. Si chaque modification impose de refaire toute la carte, l’avantage de la navigation sans fil diminue fortement.
Comment le robot crée-t-il et met-il à jour la carte du jardin ?
La carte est construite à partir de la position du robot, des limites observées ou enregistrées et des déplacements successifs. Les trois étapes ci-dessous montrent comment une première carte devient un outil utilisable au quotidien.
Localisation initiale et reconnaissance du terrain
Lors de la première installation, le robot doit établir une référence. Avec RTK, il relie ses coordonnées à un signal satellite corrigé ; avec LiDAR ou vision, il reconnaît des éléments stables de l’environnement ; avec un câble, la frontière physique joue le rôle principal et la carte interne peut rester plus simple.
Certains modèles demandent à l’utilisateur de guider le robot le long du périmètre. D’autres peuvent détecter automatiquement une partie des limites. Dans les deux cas, la qualité de cette première étape influence la précision des passages futurs.
Enregistrement des limites et des passages
Une fois le périmètre reconnu, la carte enregistre les zones tondues, les couloirs de transit et les obstacles permanents. Les passages doivent être assez larges pour le robot et suffisamment distincts pour qu’il comprenne qu’il ne s’agit pas d’une zone à tondre intégralement.
Dans un jardin complexe, mesurez les corridors étroits plutôt que de supposer qu’ils sont « assez larges ». Une largeur compatible sur le papier peut encore devenir difficile si des pots, branches ou bordures empiètent sur le trajet réel.
Mise à jour des zones après modification du jardin
Une cartographie utile doit accepter des corrections locales. Si vous créez un nouveau massif, l’application devrait permettre de déplacer une limite ou d’ajouter une zone interdite. Si un passage change, le robot doit pouvoir apprendre un nouveau trajet sans effacer toutes les autres zones.
Les systèmes utilisant LiDAR ou vision peuvent également mettre à jour leur perception au fil des passages. Cela ne remplace pas les limites définies par l’utilisateur, mais aide le robot à réagir à des objets nouveaux ou déplacés.
Quelles technologies permettent de cartographier ou délimiter le jardin ?
Aucune technologie n’est meilleure partout : certaines donnent une excellente position absolue, d’autres voient mieux l’environnement proche. Le tableau compare leur fonctionnement, leur avantage principal et le type de jardin où elles sont les plus utiles.
Technologie | Fonctionnement | Atout | Limite | Jardin adapté |
|---|---|---|---|---|
RTK / GPS corrigé | Position satellite corrigée au centimètre près | Limites virtuelles très précises en zone ouverte | Sensible aux masques satellites et réflexions | Grandes pelouses avec bonne vue du ciel |
LiDAR | Mesure laser de la géométrie autour du robot | Très bon près des murs, arbres et obstacles | Coût et calcul plus élevés | Jardins complexes avec nombreux repères physiques |
Caméra / vision | Reconnaît herbe, bordures, passages et objets | Comprend le contexte visuel et les obstacles | Dépend de la lumière et de la propreté de la lentille | Jardins changeants avec limites visibles |
Câble périphérique | Signal physique enterré ou posé au bord de la zone | Frontière simple et indépendante du satellite | Installation et modifications manuelles | Pelouses stables à géométrie simple |
Un système hybride peut combiner plusieurs avantages. Le RTK fournit une position globale précise, tandis que la vision ou le LiDAR maintient la compréhension locale lorsque des arbres ou bâtiments dégradent la réception satellite.
Quelles fonctions de cartographie faut-il vérifier avant l’achat ?
Une carte utile doit permettre de gérer les situations qui se produisent réellement dans le jardin. Les fonctions suivantes influencent davantage l’usage quotidien que la simple présence d’un écran de carte.
Gestion de plusieurs zones de tonte
Vérifiez combien de zones le robot peut mémoriser et si elles peuvent recevoir des fréquences ou hauteurs différentes. Une propriété avec pelouse avant, arrière et bande latérale profite davantage d’une vraie gestion multi-zones que d’une seule grande carte sans réglages distincts.
La capacité de passer automatiquement d’une zone à l’autre compte aussi. Sinon, l’utilisateur doit transporter le robot, ce qui réduit fortement l’intérêt de l’automatisation.
Création de zones interdites virtuelles
Une zone interdite permet d’exclure un massif, un bassin, une aire de jeu ou une réparation temporaire sans poser une barrière. La création doit être assez précise pour éviter de perdre inutilement une bande de gazon autour de l’obstacle.
La possibilité de créer une interdiction temporaire est particulièrement utile après semis, travaux ou installation saisonnière d’un mobilier.
Gestion des passages entre les zones
Les corridors doivent être enregistrés comme des trajets sûrs. Le robot doit savoir s’il peut y tondre, simplement transiter ou réduire sa vitesse. Dans un passage bordé par des murs, la technologie de secours devient importante si le signal GNSS est moins bon.
Un modèle qui combine cartographie et perception locale peut mieux maintenir sa trajectoire lorsque le passage est étroit ou partiellement ombragé.
Modification de la carte dans l’application
Cherchez une interface qui permet de déplacer un point de limite, redessiner une petite section, renommer des zones et modifier les horaires. Cette souplesse évite de refaire plusieurs centaines de mètres de périmètre pour corriger un détail.
La carte doit aussi rester compréhensible : trop d’options sans représentation claire peuvent rendre la configuration plus lente qu’un système plus simple.
Quels robots tondeuses avec cartographie choisir ?
Les modèles suivants illustrent deux approches différentes : cartographie locale par LiDAR pour un jardin complexe, ou navigation hybride de grande capacité pour une propriété étendue.
Sunseeker Elite X4
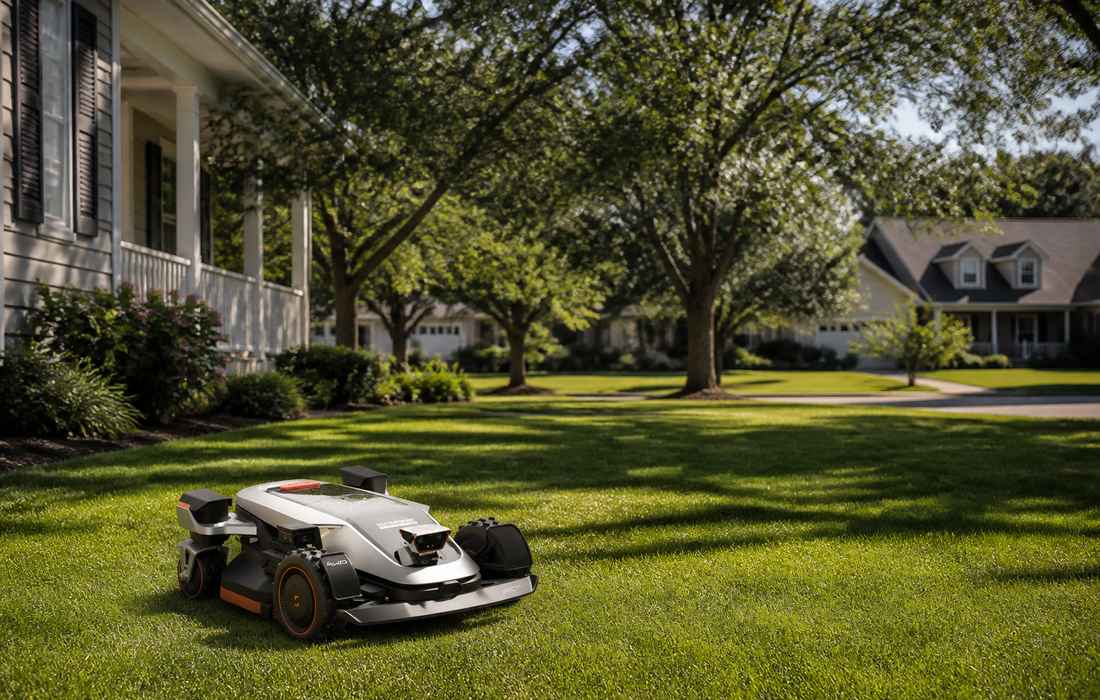
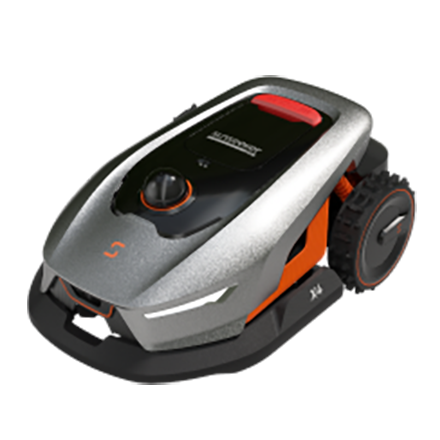
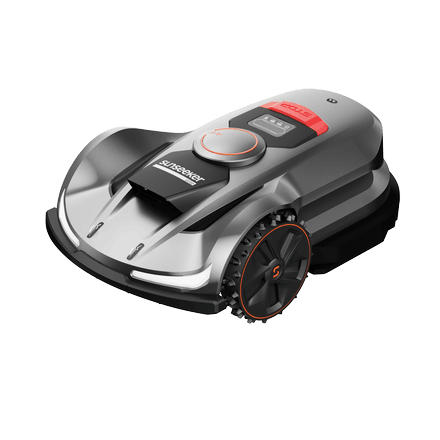
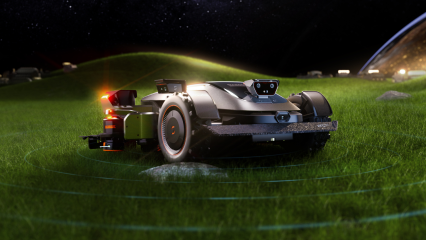
Le Sunseeker Elite X4 utilise un LiDAR 3D à 360° associé à Vision AI pour cartographier l’environnement sans câble périphérique ni station RTK locale. Sa largeur de coupe de 20 cm et sa hauteur de 20 à 60 mm conviennent bien aux jardins résidentiels où murs, arbres et passages rapprochés fournissent de nombreux repères locaux.