



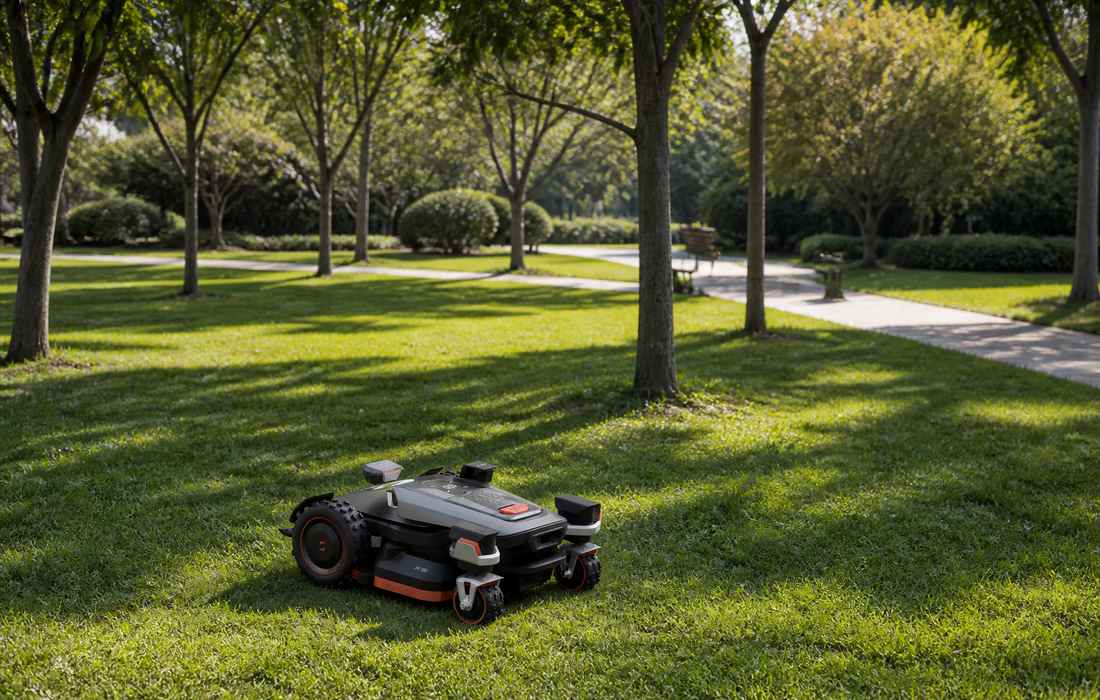
Un robot tondeuse avec caméra ne se contente pas d’avancer jusqu’à rencontrer un obstacle : il utilise la vision pour analyser son environnement, détecter certains objets et contribuer à la reconnaissance des limites de la pelouse. Mais les performances dépendent aussi de la technologie de navigation utilisée et des conditions du jardin.
Dans cet article, découvrez le fonctionnement des caméras embarquées, les différences entre les principaux systèmes de navigation et les critères à prendre en compte pour choisir un robot adapté à votre terrain. Nous présentons également plusieurs robots tondeuses avec caméra et comparons les solutions de vision, de RTK et de LiDAR afin de vous aider à faire un choix éclairé.
Comment fonctionne un robot tondeuse avec caméra ?
La caméra transforme la scène en données que le logiciel classe et compare à une carte ou à un modèle d’environnement. Les trois fonctions ci-dessous montrent comment cette information visuelle devient une décision de navigation.
Détection visuelle des obstacles
Les modèles dotés de vision IA peuvent séparer la pelouse d’un jouet, d’un animal, d’un mobilier ou d’un autre objet. Avec deux caméras ou une caméra complétée par un capteur de profondeur, le robot peut aussi mieux estimer la distance.
La qualité dépend de l’angle de vue, de la résolution, de la lumière et de l’entraînement du modèle d’IA. Une petite branche peu contrastée ou un objet partiellement caché peut rester plus difficile qu’un ballon très visible.
Reconnaissance des limites et passages
Sur un robot sans fil périphérique, la vision peut aider à suivre la transition entre herbe et terrasse, bordure, gravier ou massif. Elle est particulièrement utile lorsque la limite est visuelle et continue. Dans un passage étroit, le robot peut comparer les bords à sa carte et ajuster sa trajectoire avant de toucher un obstacle.
Une limite très uniforme reste plus facile à interpréter qu’une zone où l’herbe se mélange progressivement à des feuilles, à de la terre ou à une autre végétation. C’est pourquoi la possibilité de créer des limites et zones interdites virtuelles dans l’application reste importante.
Association de la caméra à d’autres capteurs
La vision devient plus robuste lorsqu’elle n’est pas seule. Une centrale inertielle et l’odométrie des roues indiquent comment le robot s’est déplacé ; un RTK donne une position absolue précise en zone ouverte ; un LiDAR fournit une géométrie locale indépendante de la texture visuelle.
Cette fusion permet au robot de continuer à se repérer lorsqu’un capteur devient momentanément moins fiable. C’est le principe utilisé par des systèmes hybrides modernes : la caméra apporte le contexte, tandis qu’un autre capteur stabilise la localisation ou la profondeur.
Dans quels jardins la caméra apporte-t-elle le plus de valeur ?
La vision est surtout utile lorsque le jardin change ou contient de nombreuses informations visuelles que le robot doit interpréter. Les situations suivantes montrent où cette capacité réduit réellement les interventions manuelles.
Pelouse avec de nombreux obstacles
Mobilier, jeux d’enfants, arbres isolés, poteaux et massifs rendent une trajectoire simple moins efficace. Une caméra capable de classer les objets permet au robot d’anticiper, de ralentir ou de contourner plutôt que de s’appuyer uniquement sur un pare-chocs.
Dans ce contexte, regardez aussi la largeur du robot et sa façon de reprendre la trajectoire après un détour. Une excellente détection n’aide pas beaucoup si la machine laisse ensuite de grandes zones non tondues autour de chaque obstacle.
Passages étroits et zones séparées
Un couloir entre deux massifs exige à la fois perception et localisation. La caméra aide à lire les côtés ; la carte indique où mène le passage. La gestion multi-zones devient donc presque aussi importante que la vision elle-même.
Mesurez le passage le plus étroit de votre jardin et comparez-le aux recommandations du fabricant. Un robot qui peut physiquement entrer mais doit zigzaguer sans cesse ne sera pas aussi efficace qu’un modèle qui reconnaît le corridor et planifie son transit.
Jardin sans câble périphérique
La caméra prend toute sa valeur lorsque l’utilisateur ne veut pas installer de câble. Elle peut contribuer à reconnaître la surface tondable et les bordures naturelles, tandis que la carte virtuelle définit les zones de travail. Le jardin reste alors modifiable dans l’application sans déplacer un fil enterré.
C’est aussi une raison de comparer les Tondeuses Robotisées comme des systèmes de navigation complets : une caméra performante doit fonctionner avec une cartographie, des limites virtuelles et un comportement sûr lorsque l’environnement change.
Quels critères comparer avant l’achat ?
Le nombre de caméras ne suffit pas. Les quatre critères suivants montrent si la vision se transforme réellement en navigation stable.
Qualité de détection et champ de vision
Vérifiez ce que le fabricant annonce réellement : types d’obstacles détectés, présence d’une estimation de profondeur, champ de vision et comportement à faible distance. Une caméra très haute résolution n’est utile que si le logiciel sait interpréter les objets dans le contexte d’une pelouse.
Un champ de vision large aide à anticiper les éléments latéraux lors des virages. En revanche, les objets très bas restent un test important ; recherchez des informations sur les petites branches, tuyaux ou jouets proches du sol.
Fonctionnement en faible luminosité
La lumière change fortement entre midi, l’ombre d’un arbre et le soir. Certains systèmes utilisent une caméra sensible à la faible luminosité, un éclairage ou un capteur de profondeur complémentaire. D’autres sont destinés surtout au fonctionnement de jour.
Si vous souhaitez programmer des tontes tôt le matin ou le soir, vérifiez explicitement la présence d’un mode nuit. Ne déduisez pas cette capacité du simple fait qu’une caméra est installée.
Cartographie, zones interdites et réglages dans l’application
La vision doit se traduire par une carte utile. Il doit être possible de définir les zones de tonte, les passages et, idéalement, des zones interdites temporaires autour d’un trampoline, d’un semis ou d’un espace de jeu.
La facilité de modification compte autant que la première création. Un jardin évolue : nouveaux massifs, mobilier saisonnier, zone en réparation. Une application qui permet de corriger localement la carte évite de recommencer toute l’installation.
Capteurs de secours et sécurité
Une caméra peut être sale, éblouie ou momentanément masquée. Regardez quels autres capteurs prennent le relais : pare-chocs, capteur de levage, inclinaison, LiDAR, RTK, iToF ou ultrason selon le modèle. Le comportement attendu est une réduction de vitesse ou une navigation alternative, pas une poursuite aveugle.
La sécurité physique reste indépendante de l’IA. Les lames doivent s’arrêter lorsque le robot est soulevé ou retourné, et le bouton d’arrêt doit rester immédiatement accessible.
Caméra, RTK ou LiDAR : quelles différences pour la navigation ?
Ces technologies ne répondent pas exactement au même besoin : la caméra interprète la scène, le RTK fournit une position absolue et le LiDAR mesure la géométrie locale. Le tableau résume leurs différences pratiques.
Technologie | Précision des limites | Obstacles | Dépendance au signal | Terrain complexe | Coût / complexité |
|---|---|---|---|---|---|
Caméra / vision | Bonne lorsque les limites sont visuellement claires | Très bonne si l’IA reconnaît bien les objets | Dépend de la lumière et de la propreté de la lentille | Bonne avec repères visuels variés | Matériel compact mais logiciel exigeant |
RTK / nRTK | Très élevée en zone satellite favorable | Doit être complété par des capteurs d’obstacles | Sensible aux masques satellites ; nRTK dépend aussi du réseau | Excellent en espace ouvert, plus délicat sous couvert dense | Station locale ou service réseau selon le système |
LiDAR | Très bonne pour la géométrie locale | Excellente mesure de distance et de forme | Peu dépendant de la lumière | Très utile près des murs, arbres et passages | Capteur et traitement plus coûteux |
Le meilleur résultat vient souvent de la complémentarité. Le RTK peut dire « où » se trouve le robot sur la propriété, tandis que la caméra ou le LiDAR lui indique « ce qui » se trouve juste devant et comment contourner la situation.
Quels sont les meilleurs robots tondeuses avec caméra ?
Une caméra est réellement utile lorsque le modèle l’intègre à une navigation cohérente. Les deux options ci-dessous répondent à des niveaux de terrain différents plutôt qu’à une simple hiérarchie de puissance.
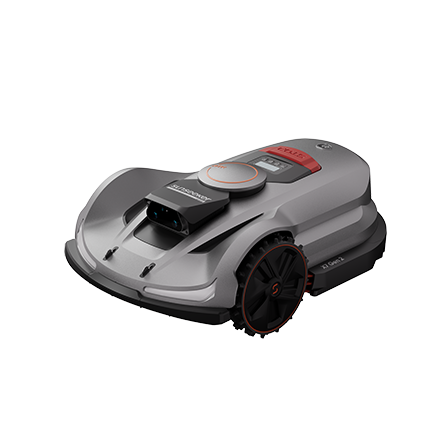
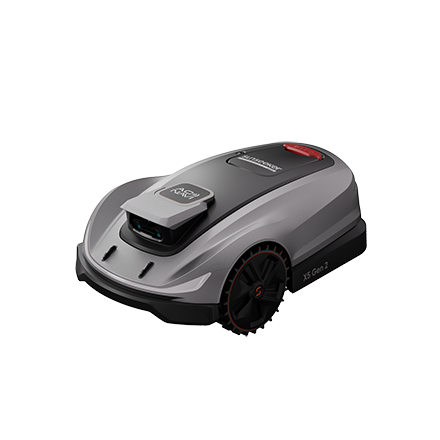
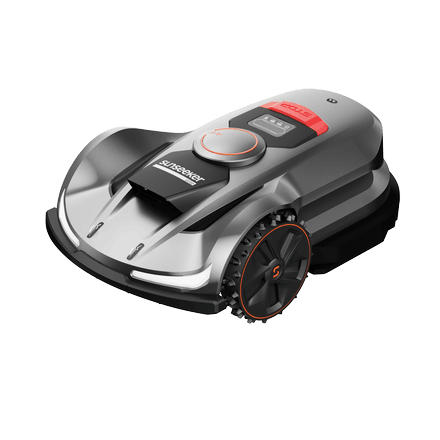
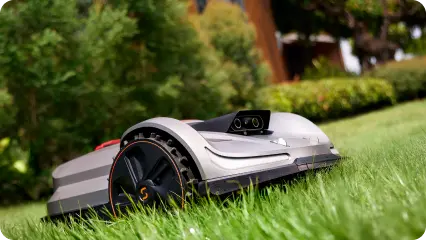
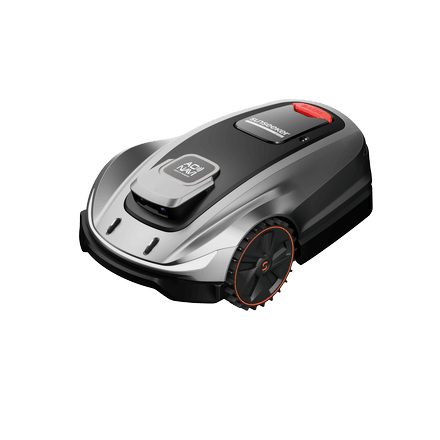
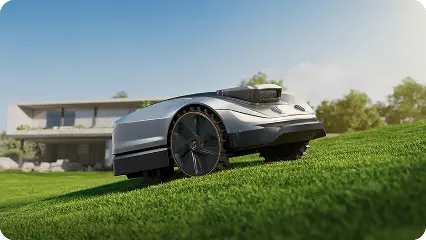
Sunseeker Elite X7 Gen 2
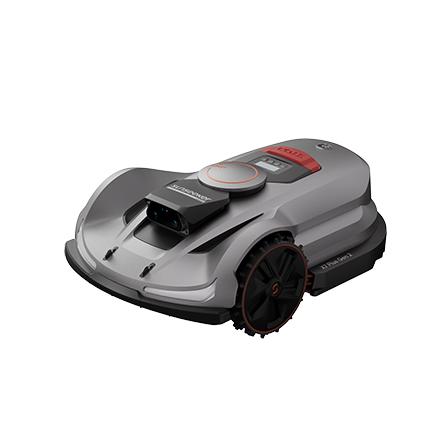
Le Sunseeker Elite X7 Gen 2 associe AONavi 2.0 (nRTK + VSLAM 2.0) à Vision AI 2.0, avec une caméra binoculaire et la technologie iToF. Sa vision jour/nuit et sa transmission intégrale favorisent une navigation adaptée aux grandes pelouses vallonnées, même lorsque la luminosité ou la réception satellite varie.