Le NetRTK fournit au robot des corrections GNSS issues d’un réseau de stations de référence, généralement via une connexion de données. Il évite l’installation d’une base RTK locale, mais sa précision dépend toujours de la réception satellite, de la couverture du service et de la continuité de la connexion. Le meilleur choix dépend donc du terrain et du système de secours disponible.

Un robot peut disposer d’une carte précise tout en perdant momentanément sa position près d’un mur ou sous des arbres. Les systèmes corrigés réduisent cette erreur, mais restent dépendants de la qualité des signaux reçus.


Le NetRTK déplace une partie de cette infrastructure hors du jardin. Au lieu d’installer sa propre station de référence à proximité, l’utilisateur reçoit les corrections depuis un réseau. Pour comprendre ce que cela change réellement, il faut distinguer le trajet de la correction, les différences avec une base locale et les situations où une navigation hybride apporte une vraie marge de sécurité.
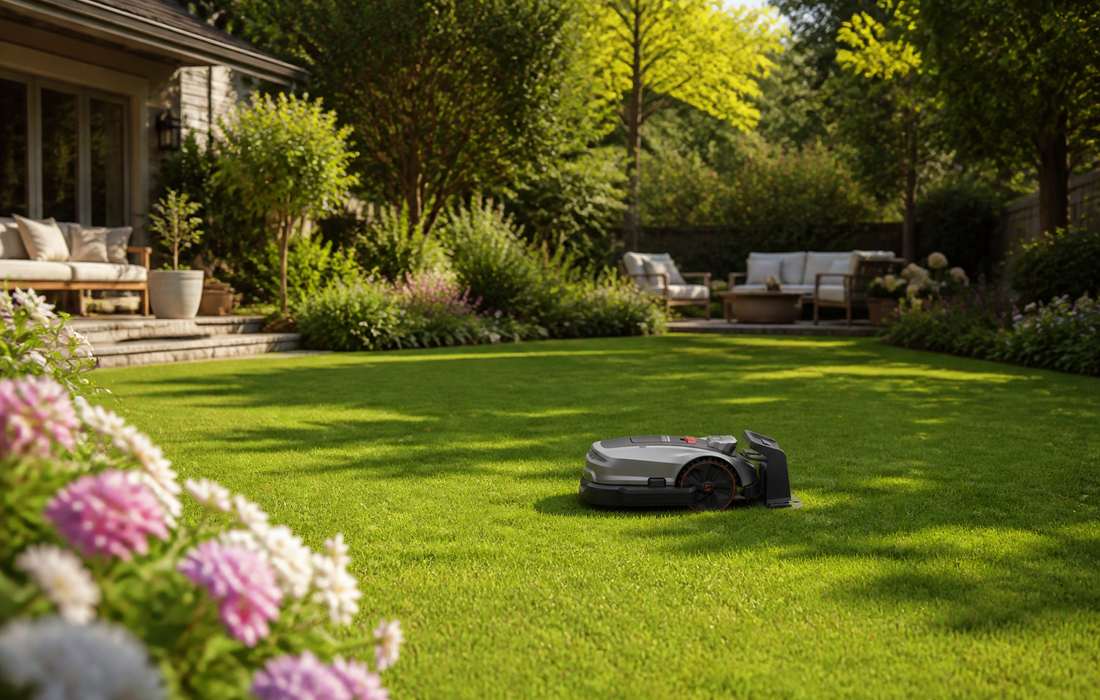
 

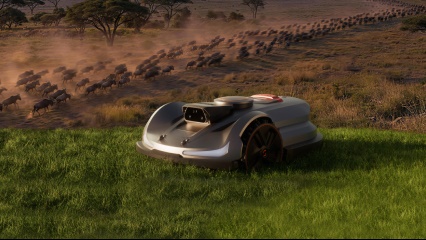
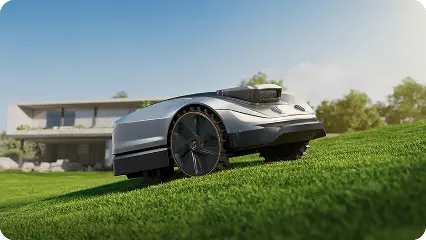
x3 genx 2 lawn mower sunny backyard


Qu’est-ce que le NetRTK et à quoi sert-il ?


Le terme NetRTK désigne un RTK alimenté par un réseau de stations de référence plutôt que par une seule base installée chez l’utilisateur. Ces stations connaissent précisément leur position et comparent en permanence cette position connue avec les signaux reçus des satellites. Le réseau peut alors calculer des corrections adaptées à la zone où se trouve le robot.


Pour un robot tondeuse sans câble périphérique, l’intérêt est concret : les limites, les zones interdites et les trajectoires peuvent être rattachées à des coordonnées beaucoup plus précises qu’avec un GNSS non corrigé. Cela réduit le besoin d’une antenne RTK locale et facilite l’installation lorsque le jardin dispose déjà d’une bonne couverture de service.


NetRTK ne signifie toutefois pas que le robot « voit » mieux le ciel. Une correction réseau améliore l’exactitude des mesures satellites, mais elle ne traverse pas un bâtiment et ne crée pas de satellites supplémentaires. Sous une canopée dense ou entre deux murs élevés, la qualité du signal reçu par le robot reste donc un critère essentiel.


Comment le NetRTK envoie-t-il les corrections de position ?


Le positionnement se construit en plusieurs étapes : le réseau mesure l’erreur, transmet une correction, puis le robot combine cette information avec ses propres observations. Les trois éléments ci-dessous montrent où la précision se gagne et où elle peut encore se dégrader.


Réseau de stations de référence


Un service NetRTK s’appuie sur plusieurs récepteurs GNSS fixes dont les coordonnées sont connues avec précision. En comparant la position calculée à la position réelle, chaque station mesure les erreurs qui affectent les signaux satellites à cet instant : conditions atmosphériques, orbites, horloges et autres variations communes à une zone.


Le réseau rapproche ensuite ces observations de la position approximative du robot. Plus le service est bien déployé et plus ses stations couvrent correctement la région, plus il peut fournir une correction cohérente. L’utilisateur n’a donc pas à placer une base dans un point dégagé de son propre jardin, ce qui simplifie l’installation.


Corrections transmises par le réseau


Les corrections sont envoyées par une connexion de données, souvent via le module de connectivité du robot ou un accès Internet associé au service. La latence compte : une correction ancienne devient moins utile lorsque les conditions ou la position du robot changent rapidement. C’est pourquoi la continuité du réseau mobile ou de la liaison de données fait partie du fonctionnement, et pas seulement du confort de l’application.


Sur un système correctement conçu, l’utilisateur ne manipule pas les messages techniques. Le robot reçoit automatiquement les données nécessaires et les associe aux signaux GNSS qu’il mesure lui-même. En cas d’interruption, le comportement dépend ensuite des capteurs de secours et du logiciel de navigation du modèle.


Position recalculée en continu par le robot


Le robot ne « reçoit » pas simplement une position finale. Il calcule continuellement sa propre solution à partir du GNSS corrigé, puis la confronte à d’autres sources lorsqu’elles sont disponibles : odométrie des roues, centrale inertielle, caméra ou VSLAM. Cette fusion est particulièrement utile lorsqu’un arbre, une façade ou un passage étroit dégrade temporairement la réception satellite.


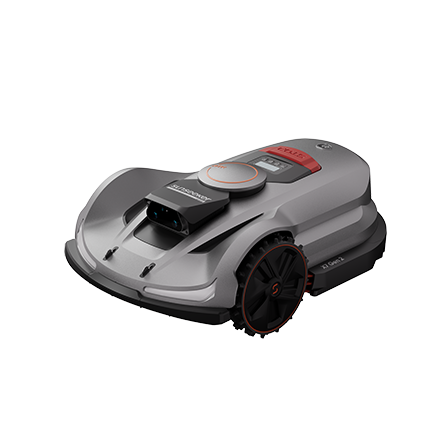
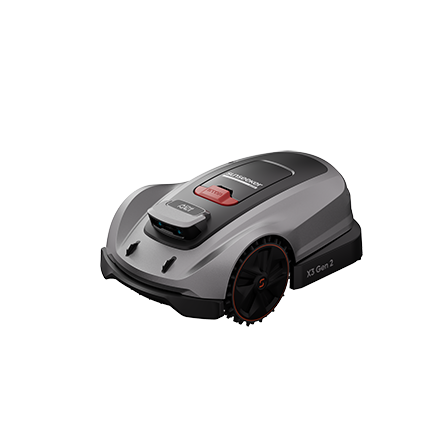
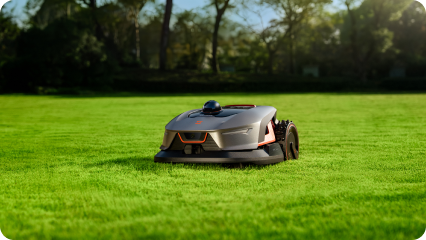
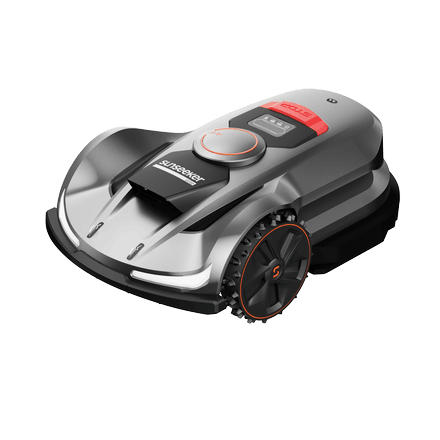
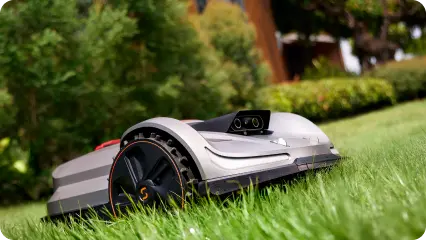
Pour les jardins où la réception satellite varie selon les zones, un robot combinant plusieurs technologies de navigation peut être particulièrement utile. Le Sunseeker Elite X3 Gen 2, équipé du système AONavi 2.0 associant nRTK et VSLAM, illustre cette approche : il peut couvrir jusqu’à 800 m², gérer des pentes allant jusqu’à 30 % et tondre sans station RTK locale dédiée. Il constitue ainsi une option à considérer pour les jardins résidentiels qui nécessitent une navigation flexible, notamment lorsque certains passages sont moins favorables à la réception satellite.
X3 Gen 2

X3 Gen 2 | 800 ㎡

  • Sans fil, sans antenne, sans contrainte.
  • Système de positionnement et de navigation AONavi™2.0.
  • La technologie Vision IA 2.0 assure une reconnaissance visuelle jour et nuit et forme un système de perception précis fonctionnant 24 h/24.
  • Évitement intelligent des obstacles sans souci 24 h/24.
  • Système ATC (All-Terrain Conquer).
  • Capacité de montée de 30 % / 17°.
  • Transmission intégrale et roues arrières directrices.
  • Puce IA 10 Tops leader du marché, puissance de traitement doublée.
  • Trajets intelligents pour une pelouse parfaite et efficace.

NetRTK et RTK classique : quelles différences sur le terrain ?


Les deux solutions cherchent la même précision centimétrique, mais elles n’organisent pas la correction de la même façon. Le tableau met en évidence les différences qui influencent réellement l’installation et l’usage quotidien.


Critère

NetRTK

RTK classique avec base locale

Installation locale

Pas de station RTK à monter dans le jardin si le service est disponible

Base à installer, alimenter et placer avec une vue satellite correcte

Couverture

Dépend de la zone couverte par le fournisseur de corrections

Dépend surtout de la liaison entre la base locale et le robot

Mobilité

Le service peut suivre le robot dans différentes zones couvertes

La référence est liée à la station installée sur le site

Dépendance au réseau

Connexion de données nécessaire pour recevoir les corrections

Peut fonctionner localement sans service NetRTK externe

Coût de service

Peut inclure un abonnement après une période offerte

Coût concentré dans le matériel et l’installation de la base

Redondance

Souvent associé à vision/VSLAM sur les systèmes hybrides

Dépend du modèle ; la base seule ne résout pas les zones masquées


Les deux approches peuvent être très précises. NetRTK réduit l’installation locale ; une base domestique donne davantage de contrôle mais exige un emplacement adapté.


Quels sont les avantages et les limites du NetRTK pour un robot tondeuse ?


Le NetRTK peut simplifier l’installation d’un robot tondeuse, à condition que le service de correction soit suffisamment fiable dans la zone d’utilisation. Pour évaluer son intérêt, il faut prendre en compte non seulement la facilité d’installation, mais aussi la dépendance à la connexion, la réception satellite et les capacités des autres capteurs du robot. Voici les principaux avantages et les limites à connaître avant de choisir.


Les avantages


Le premier avantage est la simplicité physique. Il n’y a pas de câble périphérique à enterrer ni, selon le système, de station RTK dédiée à fixer sur un mur ou un mât. Cela réduit le temps d’installation et facilite les modifications de carte lorsque l’aménagement évolue.


Le réseau peut fournir une correction cohérente sur plusieurs zones sans multiplier les bases. Associé à une vision embarquée, il combine position absolue et perception locale.


Les limites


La première limite est la dépendance au service. Sans connexion de données ou hors zone couverte, le flux de corrections peut s’interrompre. Un bon robot doit alors savoir ralentir, s’appuyer temporairement sur ses autres capteurs ou suspendre proprement une tâche plutôt que continuer avec une position incertaine.


La seconde limite reste la réception satellite au niveau du robot. Une correction parfaite ne suffit pas si le récepteur voit trop peu de satellites ou subit des réflexions importantes près des murs. Enfin, le coût doit être évalué sur plusieurs années : certains services incluent une période gratuite puis un renouvellement, ce qui doit être comparé au coût initial d’une base locale.


Dans quels jardins le NetRTK est-il le plus pertinent ?


Le NetRTK n’offre pas les mêmes avantages dans tous les jardins. Son intérêt dépend notamment de la couverture du service de correction, de la configuration du terrain et de la capacité du robot à maintenir une navigation fiable lorsque le signal satellite se dégrade. Les situations suivantes permettent d’identifier les jardins dans lesquels cette technologie peut apporter un réel avantage.


Grandes pelouses et zones multiples


Sur une grande propriété, la valeur vient de la continuité. Plusieurs zones, un jardin avant séparé du jardin arrière ou de longs itinéraires de transit multiplient les occasions de perdre une référence locale. Un service réseau disponible sur toute la propriété évite de dépendre du rayon pratique d’une seule base domestique.


Pour des surfaces importantes, comparez aussi capacité, largeur de coupe et gestion multi-zones : une excellente localisation ne compense pas un robot sous-dimensionné.


Jardins couverts par un service de correction fiable


Avant l’achat, vérifiez que le fournisseur annonce bien une couverture dans votre zone et que la connexion mobile reste stable aux endroits où le robot travaille. Une pelouse peut recevoir un excellent signal près de la maison et devenir irrégulière derrière un mur, une haie dense ou en fond de parcelle.


Si la couverture est solide, NetRTK simplifie nettement l’installation. Si elle est marginale, une station locale ou une perception locale plus forte peut être plus prévisible.


Terrains où une solution hybride peut être utile


Les jardins complexes bénéficient davantage d’un système qui sait changer de source d’information. Sous un arbre ou le long d’une façade, la vision et le VSLAM peuvent maintenir le contexte local pendant que la qualité GNSS baisse ; en zone ouverte, le nRTK redonne une référence absolue précise.


Dans un jardin complexe, le choix d’un robot tondeuse ne doit pas reposer uniquement sur la précision de sa navigation. Il est également utile de tenir compte de la qualité de coupe et de la fréquence d’entretien souhaitée. Pour comparer les solutions adaptées à une tonte régulière avec broyage fin de l’herbe, consultez notre sélection de Robots Tondeuses avec Lames Mulching. Vous pourrez ainsi évaluer à la fois les besoins de navigation du terrain et les performances de coupe au quotidien.


Conclusion


Le NetRTK ne remplace pas le RTK classique : il modifie principalement la manière dont les corrections de position sont obtenues, en s’appuyant sur un réseau de stations plutôt que sur une base installée dans le jardin. Il constitue une solution intéressante lorsque la couverture du service est fiable, que l’on souhaite simplifier l’installation et que le robot dispose de capteurs complémentaires pour faire face aux variations du signal satellite. Avant de choisir, vérifiez donc la couverture réseau, la réception GNSS dans les différentes zones du jardin et le comportement du robot lorsque les corrections sont interrompues. Pour les propriétaires qui recherchent une navigation flexible sans installation de câble périphérique, les robots tondeuses Sunseeker méritent également d’être considérés. Selon la configuration du jardin, leurs technologies de navigation peuvent contribuer à simplifier l’entretien de la pelouse tout en répondant aux contraintes propres à chaque terrain.


FAQs


Une connexion Internet permanente est-elle nécessaire au NetRTK ?


Une connexion de données est nécessaire tant que le robot doit recevoir en direct les corrections du réseau. Si la liaison s’interrompt, certains modèles peuvent s’appuyer temporairement sur la vision, l’odométrie ou une centrale inertielle, mais le comportement dépend du système. Une coupure prolongée peut donc réduire la précision ou suspendre la tonte.


Les cartes restent-elles utilisables après une interruption du service ?


La carte enregistrée ne disparaît généralement pas parce que le service de correction s’arrête. En revanche, « avoir la carte » et « se localiser précisément dans la carte » sont deux choses différentes. Sans correction RTK, la précision peut baisser ; le robot doit alors disposer d’autres capteurs suffisants pour continuer en sécurité.


Le NetRTK peut-il fonctionner dans un jardin très arboré ?


Oui, mais les arbres denses peuvent masquer les satellites et provoquer des réflexions de signal. Dans ce type de jardin, privilégiez un système hybride associant nRTK à la vision ou au VSLAM. La correction réseau reste utile dans les zones ouvertes, tandis que la perception locale aide lorsque le ciel est partiellement masqué.