







FAQs
9/18/2026
Inhoud
Producten
Privégazons


Commerciële landschappen
60V Commercial
Verkennen
Waar te koop


Een robotmaaier combineert positiebepaling, een digitale of fysieke gazongrens, sensoren en software om zelfstandig te maaien. Hij verdeelt het werkgebied in routes, past zijn rijlijn aan rond obstakels en keert terug naar het laadstation wanneer de accu dat vraagt. Daarna kan hij het werk automatisch hervatten.
Op het eerste gezicht lijkt een robotmaaier vooral een kleine machine die willekeurig over het gras rijdt. Moderne modellen werken echter veel systematischer. Ze moeten eerst weten waar het gazon eindigt, waar bomen en paden liggen en hoe ze veilig van zone naar zone kunnen bewegen.
Wie begrijpt hoe de werking van een robotmaaier is opgebouwd, kan beter beoordelen welk navigatiesysteem bij de tuin past en waarom sommige modellen op hellingen, onder bomen of in smalle doorgangen stabieler werken dan andere.
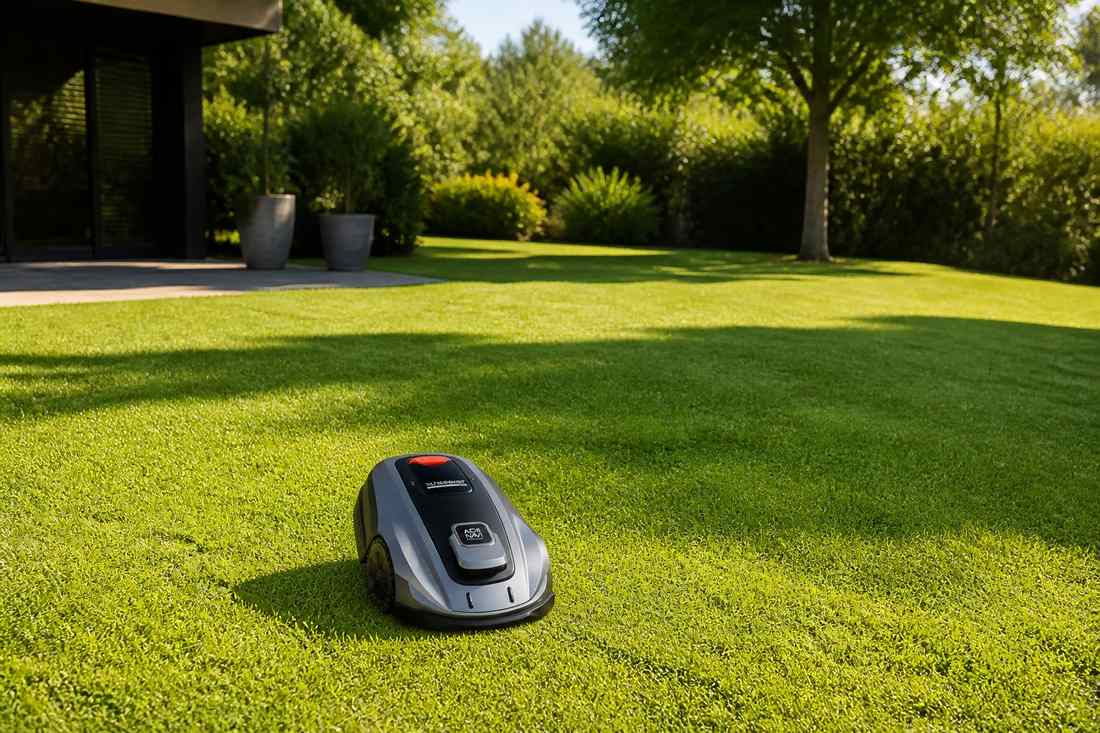
Een normale maaibeurt begint meestal met een schema of een handmatig startcommando. De maaier verlaat het laadstation, bepaalt zijn positie en activeert de maaischijf zodra hij in een toegestane maaizone is. In plaats van in één keer veel gras af te nemen, snijdt een robotmaaier vaak kleine hoeveelheden van de bladpunten. Dat past bij regelmatig onderhoud en helpt voorkomen dat er zware hopen maaisel achterblijven.
Tijdens het rijden vergelijkt de besturing voortdurend de gemeten positie met de kaart of het grenssignaal. De rijsnelheid, draairichting en soms ook de gekozen baan worden aangepast aan hoeken, hellingen en obstakels. Wanneer een zone klaar is, kan de maaier naar een volgende zone gaan of terugkeren naar het laadstation. Het precieze patroon verschilt per model: oudere systemen rijden vaker semi-willekeurig, terwijl nieuwere systemen parallelle of doelgerichte banen kunnen plannen.
Een goede aanpak begint met de juiste volgorde en een korte controle van de situatie. Zo blijft het werk beheersbaar en voorkom je onnodige correcties achteraf.
Bij een traditioneel systeem ligt een begrenzingsdraad langs de rand van het gazon. Het laadstation stuurt een laagspanningssignaal door die gesloten lus. Sensoren in de maaier herkennen het signaal en zorgen dat de machine de ingestelde grens niet passeert. Dezelfde techniek kan eilanden rond bomen, bloemperken of vijvers maken. Het voordeel is voorspelbaarheid: de grens verandert niet door satellietontvangst of camerabeeld. Het nadeel is dat de draad correct moet worden gelegd en bij een tuinwijziging opnieuw moet worden aangepast.
RTK-systemen gebruiken satellietsignalen in combinatie met correctiegegevens om de positie veel nauwkeuriger te bepalen dan standaard GPS. Daardoor kan een draadloze robotmaaier virtuele grenzen volgen en in gestructureerde banen rijden. De kwaliteit hangt wel af van de omgeving. Hoge muren, dichte bomen en andere obstakels kunnen vrij zicht op satellieten beperken. Moderne systemen combineren RTK daarom vaak met camera- of bewegingsinformatie, zodat de maaier ook tijdens korte signaalonderbrekingen zijn route kan voortzetten.
Camera’s herkennen visuele kenmerken zoals grasranden, objecten en doorgangen. LiDAR meet afstanden met lichtpulsen en bouwt een ruimtelijk beeld van de omgeving op. Beide technieken kunnen helpen wanneer een tuin veel bomen, schaduw of complexe vormen heeft. LiDAR is sterk in geometrische afstandsmeting; camera’s kunnen daarnaast objecttypen en visuele context herkennen. De beste werking ontstaat wanneer de navigatie niet van één sensor afhankelijk is, maar meerdere signalen combineert en controleert of de waargenomen route nog overeenkomt met de opgeslagen kaart.
Een systematische robotmaaier deelt de kaart op in werkbare vlakken en berekent vervolgens rijlijnen die zo weinig mogelijk onnodige bochten en dubbele passages veroorzaken. De software houdt rekening met de maaibreedte, de vorm van de zone, eerder gemaaide banen en de route naar doorgangen. Bij een onderbreking hoeft hij daardoor niet opnieuw vanaf het begin te starten.
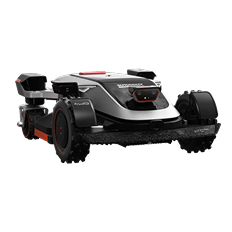
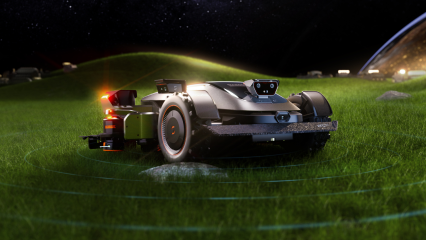
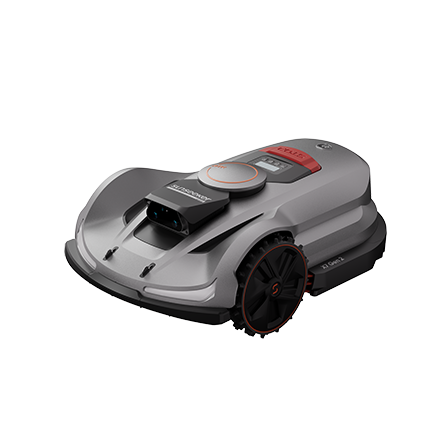
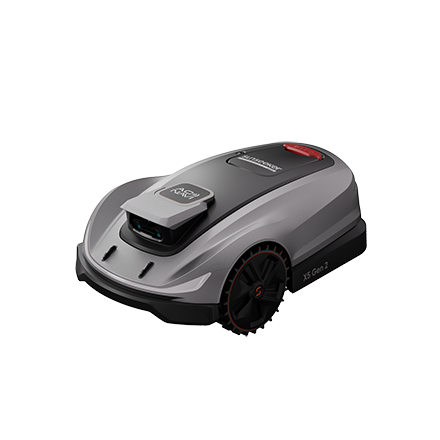
Een voorbeeld van zo’n gecombineerde aanpak is de Sunseeker Elite X5. Dit model gebruikt AONavi met satellietpositionering en visuele informatie en is daarnaast voorzien van AWD. Voor een tuin met meerdere vormen of lichte hoogteverschillen betekent dat dat routeplanning en tractie samen kunnen werken: de kaart bepaalt waar de maaier heen moet, terwijl de aandrijving helpt om die geplande lijn ook op minder vlak terrein te volgen.
Routeplanning is ook de reden dat twee maaiers met dezelfde maaibreedte in de praktijk verschillende hoeveelheden gazon per dag kunnen afwerken. Een efficiënt systeem verliest minder tijd aan doelloos draaien, herhalen en zoeken naar het laadstation. Bij grote gazons wordt die software-efficiëntie minstens zo belangrijk als alleen accucapaciteit.
De maaier bewaakt de acculading tijdens het werk. Zodra het resterende niveau niet meer genoeg marge biedt om veilig verder te maaien en terug te keren, stopt hij met maaien en kiest hij een route naar het laadstation. Sommige systemen volgen een gidsdraad of begrenzingsdraad; draadloze modellen gebruiken hun kaart en positiebepaling. Het dockingproces wordt vaak extra ondersteund door korte-afstandssensoren of een herkenbaar signaal van het station.
Na het opladen bepaalt de software of het geplande werk al klaar was. Zo niet, dan kan de maaier teruggaan naar de nog niet voltooide zone en verdergaan vanaf een logisch punt. Dat “laden en hervatten” is belangrijk bij grote gazons: één acculading hoeft dan niet het hele terrein te dekken. Voor de gebruiker betekent het vooral dat capaciteit niet alleen draait om maximale looptijd, maar om de combinatie van maaien, terugvinden van het station, laadsnelheid en slim hervatten.
Niet iedere tuin, machine of gebruikssituatie vraagt dezelfde keuze. Kijk daarom naar de praktische verschillen die voor dit onderdeel echt relevant zijn.
Geen enkel sensorsysteem maakt een onveilige tuin automatisch veilig. Open water, steile afstappen en plaatsen waar kinderen of dieren onverwacht in het maaigebied kunnen komen, vragen altijd om een passende inrichting en toezicht volgens de handleiding. Sensoren zijn een extra veiligheidslaag, geen vervanging voor een goed afgebakend werkgebied.
Een robotmaaier werkt het makkelijkst op een gazon dat regelmatig onderhoud nodig heeft en waar het werkgebied duidelijk kan worden begrensd. Rechte randen zijn niet noodzakelijk. Ook meerdere zones, bomen en glooiingen zijn mogelijk, zolang het gekozen navigatie- en aandrijfsysteem daarbij past. Meet daarom niet alleen het aantal vierkante meters, maar kijk ook naar smalle doorgangen, maximale helling, zachte grond en het aantal losse gazondelen.
Voor tuinen met duidelijke hellingen of oneffen stukken zijn AWD robotmaaiers interessant omdat meerdere aangedreven wielen meer grip kunnen bieden. Dat is vooral nuttig wanneer een virtueel geplande route door een hellende zone loopt: nauwkeurige navigatie helpt weinig als de maaier daar voortdurend wielspin krijgt. Kies het model daarom op het moeilijkste deel van de tuin, niet alleen op het totale oppervlak.
Minder geschikt zijn situaties met extreem hoog, ruw gewas dat eerst moet worden teruggebracht, of terreinen met continu veranderende obstakels en onbeschermde risicozones. In zulke gevallen is voorbereidende handmatige maaibeurt of een ander type machine vaak logisch voordat de robot het regelmatige onderhoud overneemt.
De vraag hoe werkt een robot grasmaaier draait dus om meer dan een motor en een draaiend mes. De maaier combineert grenzen, positiebepaling, routeplanning, veiligheidssensoren en automatisch laden tot één doorlopend proces. Kijk bij een keuze vooral naar de lastigste eigenschappen van jouw tuin: signaaldekking, helling, obstakels en zones. Een systeem dat daar goed mee omgaat, kan het gazon daarna met weinig dagelijkse tussenkomst in een stabiel maairitme houden.
Dat hangt van het navigatiesysteem af. Eenvoudige modellen veranderen vaak van richting na een grens of obstakel. Systematische modellen gebruiken een kaart, positiegegevens en software om parallelle of geplande banen te maken. Ze registreren welke delen zijn gemaaid en kunnen na laden of een onderbreking verdergaan in het resterende gebied.
Een draadloze robotmaaier gebruikt virtuele grenzen. Die worden vastgelegd met bijvoorbeeld RTK-satellietnavigatie, camera’s, LiDAR of een combinatie daarvan. De maaier vergelijkt zijn actuele positie voortdurend met de digitale kaart en stuurt bij zodra hij de grens nadert. No-gozones en aparte maaizones worden eveneens digitaal opgeslagen.
Bij systematische navigatie houdt de software de afgelegde banen en de status van maaizones bij. Wielmetingen, satellietpositie, camera- of LiDAR-data helpen de positie op de kaart te actualiseren. Daardoor kan de maaier overlap beperken en na automatisch laden verdergaan bij een nog niet afgewerkt deel in plaats van opnieuw te beginnen.


