Guida all'acquisto
9/21/2026
Contenuti
Prodotti
Prati residenziali
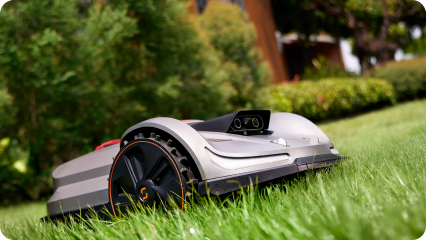
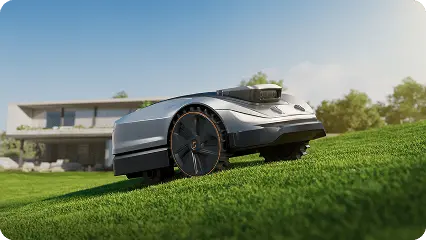
60V Commercial



Esplora
Dove Acquistare


Un robot tagliaerba 4x4 serve soprattutto quando pendenze, terreno morbido e irregolarità richiedono più trazione di una normale 2WD. Non fermarti alla sigla AWD: misura la pendenza, valuta aderenza, sospensioni e navigazione e lascia margine rispetto al limite massimo dichiarato, soprattutto su erba umida o pendii laterali.
Su un prato pianeggiante la trazione raramente decide da sola il risultato. Su una rampa lunga, una sponda laterale o un terreno con radici e avvallamenti, invece, la differenza tra perdere aderenza e mantenere la traiettoria diventa centrale. La sigla 4x4 va quindi letta insieme a peso, gomme, sospensioni e software di controllo.
Prima dell’acquisto misura il tratto più difficile del giardino. Un robot scelto sulla pendenza media può trovarsi in difficoltà proprio nei pochi metri che collegano due zone importanti.
La capacità sul terreno nasce dall’insieme di meccanica e controllo. I valori di targa sono utili per scremare i modelli, ma la prova decisiva è quanto margine rimane nelle condizioni reali del prato.
Misura la pendenza nei punti più ripidi con inclinometro o app affidabile. Una pendenza del 45% corrisponde a circa 24°, il 60% a circa 31° e il 90% a circa 42°. Non scegliere un robot il cui limite coincide esattamente con il valore misurato: pioggia recente, feltro, fango e curve in salita possono ridurre l’aderenza disponibile.
Per misurare in modo più affidabile, rileva più punti lungo la stessa rampa e usa il valore peggiore. Una salita che passa dal 30% al 55% negli ultimi due metri può essere molto più impegnativa di una pendenza uniforme. Verifica anche il punto di transizione in cima e in fondo: un cambio brusco di inclinazione può far toccare il telaio prima che le ruote perdano realmente trazione.
AWD o 4WD indica che più ruote contribuiscono alla spinta, ma esistono anche sistemi 3WD molto capaci. Osserva se le ruote sono controllate indipendentemente e come il robot sterza: una buona gestione della coppia riduce slittamenti e scavi nel tappeto erboso. Su pendenze alternate, la capacità di ripartire da fermo è importante quanto la salita continua.
La distribuzione della coppia è importante nelle svolte. Se tutte le ruote spingono senza controllo indipendente, una macchina pesante può trascinare il tappeto erboso durante una rotazione stretta. I sistemi più evoluti modulano la velocità delle singole ruote e usano sterzo attivo o sospensioni per mantenere contatto. Questo rende la trazione utile senza trasformarla in una forza eccessiva sul prato.
Tasselli profondi e diametro generoso aiutano su terreno morbido, ma una gomma aggressiva può segnare il prato se il robot gira sul posto. Cerca un equilibrio fra grip e sterzata delicata. Mantieni puliti i battistrada: terra compattata tra i tasselli trasforma rapidamente una ruota da fuoristrada in una superficie quasi liscia.
Una macchina può salire bene in linea retta ma comportarsi diversamente attraversando un pendio. Baricentro, carreggiata e sospensioni influenzano la stabilità laterale. Se il giardino ha scarpate, evita di usare il limite massimo dichiarato come valore operativo abituale e mantieni distanza da bordi con dislivello o superfici franose.
Osserva anche cosa si trova a valle del pendio. Vicino a muri di contenimento, fossi, laghetti o scale è opportuno creare una zona vietata più ampia del normale, perché una semplice deviazione può avere conseguenze maggiori. In questi punti non sfruttare il limite massimo di pendenza: usa un margine più conservativo e verifica i primi cicli con supervisione.
La trazione non basta se il sistema di localizzazione perde la mappa sotto alberi o vicino a muri. RTK fornisce posizione precisa in condizioni favorevoli; VSLAM, telecamere o LiDAR possono aiutare nei punti schermati. Nei terreni complessi, la combinazione fra navigazione globale e percezione locale riduce deviazioni e ripetuti tentativi di attraversamento.
Radici e avvallamenti possono modificare temporaneamente l’assetto dei sensori. Una macchina che mantiene una buona stima della posizione mentre il telaio inclina o una ruota sale su un ostacolo riduce le correzioni ripetute. Prima di mappare, elimina buche facilmente colmabili e rami permanenti: migliorare il terreno aumenta l’affidabilità di qualunque sistema di trazione.
Radici, giunti tra superfici e piccoli avvallamenti possono fermare un robot anche quando la pendenza è modesta. Controlla altezza libera e capacità dichiarata di superamento ostacoli. Un margine di qualche centimetro evita che il telaio appoggi sul terreno mentre le ruote continuano a girare senza trasferire trazione.
Quando misuri un ostacolo, considera anche la sua forma: una radice arrotondata è più facile da superare di un bordo verticale della stessa altezza. Smussa piccoli gradini tra prato e pavimentazione quando possibile, perché migliorare il percorso riduce lo sforzo della trazione e protegge le lame da contatti con superfici dure.
La 2WD resta adeguata per molti prati regolari. La trazione su più ruote diventa più utile quando le difficoltà sono continue o concentrate nei collegamenti obbligati tra zone.
Su una salita lunga il robot deve mantenere grip per diversi metri senza surriscaldare i motori o correggere continuamente la rotta. Se il pendio supera circa il 35–45%, una piattaforma progettata specificamente per forti inclinazioni offre più margine di una normale trazione posteriore. La direzione di taglio deve comunque rispettare le indicazioni del produttore.
Il terreno saturo è un motivo per rimandare il taglio, non una sfida da superare con più motori. Su umidità leggera, però, una trazione distribuita può ridurre lo slittamento durante trasferimenti e curve. Evita comunque zone fangose: oltre a danneggiare il prato, il fango riempie il battistrada e peggiora l’aderenza.
Quando una ruota perde temporaneamente carico su una radice o in un avvallamento, una trazione distribuita su più ruote riduce la probabilità di arresti e slittamenti. Sospensioni indipendenti e pneumatici con battistrada aperto aiutano inoltre a mantenere più costante il contatto con il terreno, soprattutto nei cambi di pendenza.
Per pendenze estreme e grandi proprietà, la serie X9 porta la trazione integrale a una scala professionale. La scelta ha senso quando la difficoltà del terreno è strutturale, non soltanto occasionale.
Sunseeker Elite X9 utilizza il sistema ATC Pro con trazione integrale e sospensioni a quattro ruote. Le specifiche attuali indicano pendenze fino al 90%/42° e capacità fino a 12.000 m² in 48 ore per X9. Questi valori lo collocano in un segmento adatto a tenute, parchi e prati estesi con forti dislivelli, dove l’AWD deve lavorare insieme a una pianificazione stabile del percorso.
La pianificazione intelligente del percorso aiuta a evitare che la macchina affronti ogni pendenza nello stesso modo. Per confrontare modelli con confini virtuali e differenti schemi di trazione, la categoria Robot Rasaerba GPS è un punto di partenza utile: misura prima pendenza e area, poi scegli la piattaforma con margine sufficiente.
La sigla 4x4 è utile solo se corrisponde alle difficoltà reali del prato. Misura pendenza massima, osserva dove il terreno diventa morbido o sconnesso e valuta stabilità laterale, pneumatici e navigazione insieme alla trazione. Per giardini moderatamente difficili può bastare una piattaforma 3WD ben progettata; su grandi superfici con pendenze molto elevate, un sistema AWD dedicato offre più margine. In ogni caso, evitare terreno saturo protegge sia il robot sia il tappeto erboso.
Nel linguaggio commerciale 4x4 e AWD vengono spesso usati per indicare che quattro ruote possono contribuire alla trazione, ma l’architettura concreta può variare. Contano controllo indipendente dei motori, sospensioni, sterzata e gestione della coppia. Esistono inoltre robot 3WD che distribuiscono la spinta su tre ruote e possono affrontare pendenze elevate senza essere tecnicamente 4x4.
Sì, se adottano un sistema di confini virtuali. I modelli moderni possono usare RTK o Network RTK, telecamere, VSLAM o LiDAR per creare e seguire la mappa senza cavo interrato. La trazione 4x4 riguarda il movimento sul terreno; il fatto di essere wireless riguarda invece localizzazione e delimitazione. Le due caratteristiche sono indipendenti.
RWD significa che la spinta principale arriva dalle ruote posteriori; AWD distribuisce la trazione su tutte le ruote previste dal sistema. Su prato piano la RWD può essere più che sufficiente. AWD offre più margine su pendii, cambi di aderenza e terreno sconnesso, ma va comunque rispettato il limite di pendenza dichiarato e va evitato il taglio su suolo saturo.