




Quand le robot longe un massif ou évite une marche, quelques mètres d'écart GPS suffisent à le faire accrocher la bordure. Sur un téléphone, cette imprécision passe inaperçue ; sur une pelouse, elle devient vite gênante, et arbres, bâtiments ou passages étroits affaiblissent les signaux satellites.
On verra comment corrections RTK et capteurs locaux affinent la position, l'effet du terrain sur la réception, et comment plusieurs sources se relaient quand l'une faiblit. La même logique vaut pour un petit jardin dégagé comme pour une pelouse exposée aux obstacles.
Comment un robot tondeuse GPS détermine-t-il sa position ?
La position d'un robot tondeuse GPS ne vient pas d'un seul satellite : elle se construit en combinant signaux satellites, corrections en temps réel et capteurs embarqués. Pour comprendre pourquoi un modèle tient ou non sa bordure, regardons ce que chaque couche apporte au repérage.
Signaux satellites
Le robot reçoit des signaux GNSS provenant de plusieurs satellites afin d’estimer sa position sur le terrain. Plus la vue du ciel est dégagée, plus la géométrie des signaux est favorable. Des bâtiments élevés, des arbres à couronne dense ou des structures proches peuvent masquer une partie du ciel ou provoquer des réflexions. Le robot surveille la qualité de sa position et peut s’appuyer davantage sur d’autres capteurs lorsque le signal se dégrade.
Corrections de position RTK
Le RTK, pour Real-Time Kinematic, améliore fortement la précision en ajoutant des données de correction à la position satellite. Ces corrections peuvent provenir d’une station de référence locale ou, sur certains systèmes, d’un service réseau. Le principe consiste à comparer les erreurs observées à un point de référence connu puis à transmettre les corrections au robot. Cette méthode permet d’atteindre une précision de l’ordre du centimètre dans de bonnes conditions, ce qui rend possible une limite virtuelle utilisable pour la tonte plutôt qu’une simple localisation approximative.
Capteurs complémentaires
La position satellite ne dit pas tout sur ce qui se trouve juste devant la machine. Caméras, capteurs de profondeur, odométrie des roues, capteurs inertiels et systèmes de détection d’obstacles complètent donc le RTK selon les modèles. Ils aident à maintenir une trajectoire lorsque le signal satellite se dégrade momentanément et servent surtout à comprendre l’environnement local. Une caméra peut reconnaître une bordure ou un obstacle, tandis que les capteurs de mouvement indiquent comment le robot s’est déplacé entre deux positions calculées.
Comment le robot suit-il les limites virtuelles de la pelouse ?
Lors de l’installation, la pelouse est cartographiée et ses frontières sont enregistrées sous forme de coordonnées. Le robot compare ensuite sa position en temps réel à cette carte et corrige sa trajectoire lorsqu’il approche d’une limite. Les zones d’exclusion fonctionnent de la même manière : elles représentent des surfaces où le robot ne doit pas entrer, même si elles se trouvent au milieu de la pelouse.
Cette approche rend les modifications plus souples qu’avec un câble enterré. Un nouveau massif, une zone fraîchement semée ou un espace réservé à des jeux peut être ajouté dans l’application sans ouvrir le sol. La précision de ces frontières dépend néanmoins du système de positionnement. Si un coin du jardin reçoit mal les satellites, la navigation visuelle ou d’autres capteurs peuvent devenir importants pour éviter que la machine ne perde sa référence locale.
Comment organise-t-il la tonte et le retour à la base ?
Une fois la carte établie, le robot répartit la coupe par zones, planifie ses trajets et gère le retour à la station selon la batterie et la distance. Regardons comment ces décisions sont organisées.
Division de la pelouse en zones et trajets de coupe
Une fois la carte créée, le logiciel divise la pelouse en zones et calcule des trajets de coupe. Certains robots suivent des lignes ou des angles planifiés plutôt que de rebondir uniquement d'un bord à l'autre, afin de réduire les passages en double sur la même surface.
Programmation de la tonte et déclenchement du retour
La programmation détermine quand chaque zone doit être tondue ; le niveau de batterie et la distance à la station influencent le moment du retour.
Choix de l'itinéraire de retour
Le retour s'appuie sur la position enregistrée de la station et sur les informations de navigation disponibles. Selon le modèle, le robot choisit un itinéraire direct, suit une bordure ou emprunte un chemin différent, afin de ne pas créer toujours la même trace sur le gazon.
Reprise du travail après recharge
Après recharge, le robot reprend le travail en tenant compte de la zone déjà couverte, au lieu de repartir de zéro sur l'ensemble de la pelouse.
La cartographie sert donc à la fois à rester dans les limites, à répartir la tonte et à gérer les trajets entre le gazon et la station.
Quelles conditions du jardin influencent la navigation GPS ?
La navigation dépend autant de la forme du jardin que de sa surface. Le ciel visible et les obstacles proches influencent directement la stabilité du positionnement.
Vue sur le ciel
Une pelouse ouverte offre généralement les meilleures conditions de réception. Les systèmes RTK ont besoin d’informations satellites suffisamment stables pour calculer une position précise. Si une grande partie du ciel est masquée, le robot peut mettre plus de temps à obtenir une solution fiable ou dépendre davantage de ses capteurs complémentaires. Lors de l’installation d’un système avec station de référence locale, celle-ci demande elle aussi une vue du ciel conforme aux exigences du fabricant. Les systèmes nRTK évitent la pose d’une antenne locale, mais le robot doit toujours recevoir les signaux satellites lui-même.
Arbres et bâtiments
Les grands arbres, haies très denses et façades proches peuvent créer des zones où le signal se dégrade. La difficulté augmente lorsque plusieurs obstacles entourent complètement une zone ou lorsque le décor manque de caractéristiques reconnaissables. La configuration réelle du jardin compte donc autant que la surface annoncée. Un essai dans ces zones permet de vérifier si la navigation reste stable avant de généraliser le planning.
Passages étroits
Dans un couloir entre une maison et une haie, le robot dispose de moins d’espace pour corriger sa trajectoire et la vue du ciel peut être réduite en même temps. La largeur praticable, la stabilité du sol et la capacité de navigation locale deviennent alors déterminantes. Un modèle qui se localise bien en zone ouverte peut avoir besoin d’une assistance visuelle plus forte dans ce type de passage. Lors du premier test, observez si le robot traverse sans oscillations, s’il garde une marge régulière par rapport aux bords et s’il retrouve le passage au retour.
Quels exemples de robots GPS selon la taille du jardin ?
La surface annoncée ne suffit pas pour choisir un modèle. Le relief, les zones masquées et les passages permettent de mieux situer le niveau de navigation nécessaire.
Pour une petite pelouse résidentielle
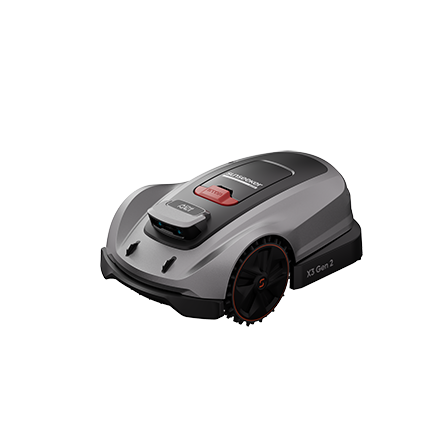
Sur un jardin jusqu’à environ 800 m², un modèle compact peut être plus facile à faire circuler entre les bordures et les zones étroites qu’une machine conçue pour de grandes propriétés. Le Sunseeker Elite X3 Gen 2 utilise AONavi 2.0 avec nRTK et VSLAM, crée des limites virtuelles sans station d’antenne locale et est donné pour une pente maximale de 30 % / 17°. Sa largeur de coupe de 20 cm correspond à une logique de pelouse résidentielle où la maniabilité et la précision de bordure comptent davantage que le rendement d’une grande machine.


